Mãos presas de robô
Mãos presas standard para robôs industriais e colaborativos
Garras OnRobot e SMC para agarrar e movimentar peças, com diferentes tecnologias de preensão e apoio técnico na seleção.
Mãos presas standard
O que a Europneumaq oferece em mãos presas standard
01
Distribuição técnica das gamas OnRobot e SMC
02
Apoio na seleção da garra adequada à peça, ao robô e à aplicação
03
Assistência técnica pós-venda
Opções disponíveis
Tipos de mãos presas standard
A oferta inclui garras standard para robôs com diferentes formas de agarrar a peça. A escolha depende da geometria, do material e da superfície de contacto, além da carga e da operação a realizar.
Marcas representadas
Precisa de ajuda para escolher a mão presa?
A Europneumaq ajuda a comparar as opções OnRobot e SMC e a selecionar a garra adequada à aplicação.
Mãos presas standard
O que são e como funcionam as mãos presas standard
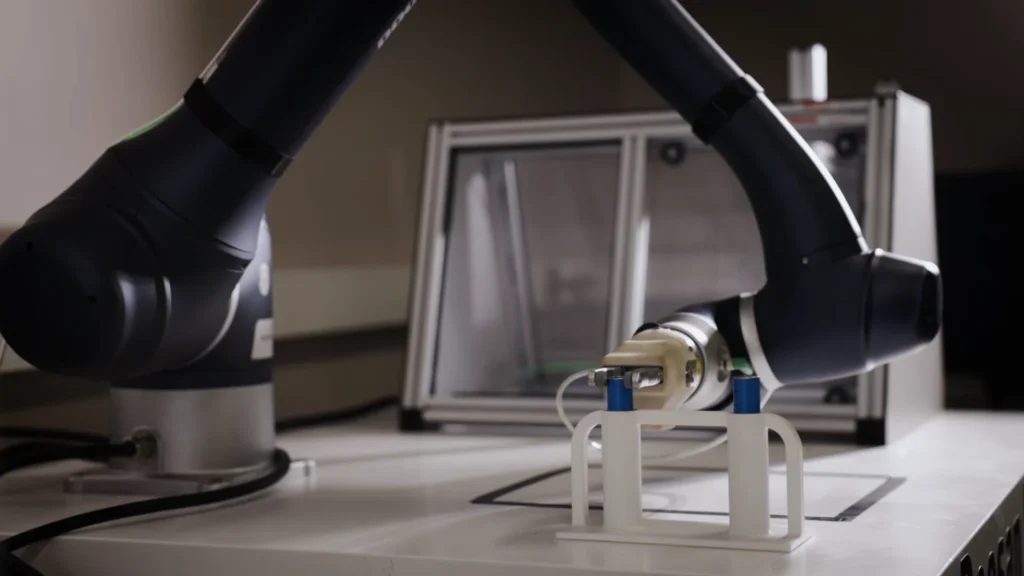
As mãos presas standard, também chamadas garras ou grippers, são ferramentas de catálogo instaladas na extremidade do robô para agarrar, segurar e libertar uma peça. O robô executa o movimento e a mão presa mantém o contacto com a carga durante a operação.
Cada tecnologia utiliza uma forma de preensão diferente, como o contacto entre dedos, o vácuo, o magnetismo ou a aderência. O acionamento pode ser elétrico ou pneumático, consoante o modelo. A instalação exige uma interface compatível com o robô e a configuração dos movimentos e comandos necessários à tarefa.
Uma ferramenta standard pode ser ajustada com dedos, ventosas ou outros elementos de contacto adequados à peça. Existem também sistemas de acoplamento para facilitar a troca de garras e montagens que permitem utilizar duas garras no mesmo robô.
Que problemas resolve
Que desafios as mãos presas standard ajudam a resolver
A seleção da tecnologia de preensão permite responder a necessidades concretas de manipulação.
01
Variação de peças
Adaptar o contacto e a abertura a diferentes formatos e dimensões.
02
Marcas e deformações
Escolher uma forma de preensão adequada à sensibilidade do produto.
03
Centragem de peças
Manter o posicionamento necessário para a colocação na máquina.
04
Embalagens difíceis de agarrar
Encontrar alternativas para caixas abertas ou superfícies porosas.
05
Desenvolvimento de raiz
Avaliar uma ferramenta de catálogo antes de avançar para um projeto específico.
Aplicações
Onde podem ser aplicadas as mãos presas standard
01
Metalomecânica e maquinação
Carga e descarga de tornos e máquinas CNC, com preensão adaptada a peças cilíndricas ou de chapa.
02
Componentes e montagem
Transferência e posicionamento de componentes em postos de montagem e operações de inserção.
03
Embalagem e fim de linha
Colocação de produtos em caixas e paletização de embalagens com preensão por vácuo ou mecânica.
04
Alimentar e produtos delicados
Recolha e colocação de alimentos e artigos sensíveis, com contacto adaptado à forma do produto.
Perguntas frequentes
Perguntas frequentes sobre mãos presas standard
Uma mão presa standard pode ser instalada num robô industrial?
Sim. Existem opções para robôs industriais e colaborativos, mas a compatibilidade deve ser confirmada para o modelo concreto. É necessário verificar a montagem, as ligações e o controlo da garra, além da capacidade de carga do robô.
Quando faz sentido escolher uma mão presa customizada?
Quando a geometria da peça, os pontos de contacto ou as funções exigidas não podem ser assegurados por uma ferramenta standard. Uma mão presa customizada permite definir a estrutura e a preensão especificamente para a peça e para o processo. A Europneumaq pode apoiar essa avaliação e desenvolver a ferramenta adequada.
Estas garras precisam de ar comprimido?
Depende do modelo. Existem garras elétricas e de vácuo com geração integrada que dispensam alimentação externa de ar. As garras pneumáticas e os sistemas de vácuo com ejetor precisam de ar comprimido, pelo que essa condição deve ser verificada na seleção.
Posso usar a mesma garra para peças de tamanhos diferentes?
Sim, dentro dos limites de curso, carga e contacto da garra. A mudança pode exigir ajustes nos dedos ou nas ventosas e na configuração da preensão. A forma como cada peça é agarrada deve ser verificada, mesmo quando o peso se mantém.
A carga útil do robô inclui o peso da mão presa?
Sim. Deve considerar o peso da mão presa, dos adaptadores e da peça transportada. A posição do centro de gravidade e os movimentos previstos também influenciam a seleção, de acordo com os limites definidos pelo fabricante do robô.
É possível montar duas garras no mesmo robô?
Sim, com um sistema de montagem compatível, como o Dual Quick Changer ou o Dual Mounting Kit da OnRobot. Esta configuração pode permitir retirar uma peça da máquina e colocar outra na mesma sequência. É necessário considerar o peso conjunto das garras e peças, o espaço disponível e a compatibilidade com o robô.
Também pode ser relevante
Mãos presas customizadas
Ferramentas desenvolvidas para peças e operações que exigem uma configuração específica.
Robôs colaborativos
Robôs Doosan para aplicações de manipulação e montagem com a ferramenta adequada à tarefa.
Robôs industriais
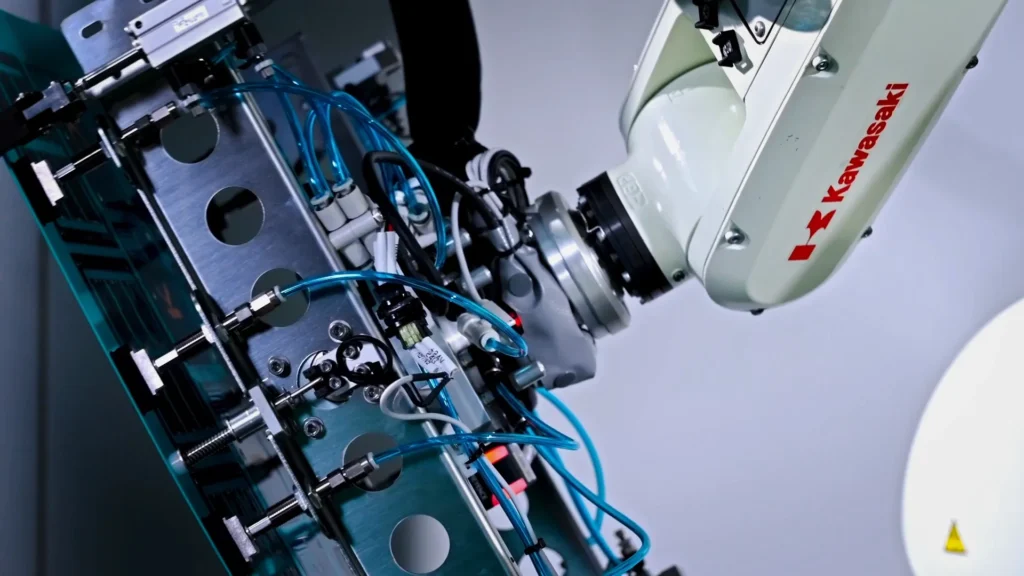
Robôs Kawasaki para processos de manipulação com diferentes requisitos de carga e alcance.
Porque trabalhar com a Europneumaq
01
25 anos de experiência industrial
Conhecimento acumulado em pneumática, automação e equipamentos industriais.
02
Equipa técnica interna
Apoio especializado na análise e seleção do equipamento adequado.
03
Assistência pós-venda
Apoio após o fornecimento do equipamento.
04
Acesso a marcas especializadas
Seleção de equipamentos de acordo com os requisitos da aplicação.
Falar com um especialista
Fale com a equipa sobre a sua aplicação
Procura uma mão presa para uma nova aplicação ou para adaptar um robô existente? A Europneumaq ajuda a identificar as opções adequadas à peça e à operação.