Mãos presas de robô
Componentes EOAT para mãos presas de robô
Componentes modulares da marca ASS para construir ou adaptar mãos presas de acordo com a peça, o processo e o tipo de preensão.
Componentes EOAT
O que a Europneumaq oferece em componentes EOAT
01
Distribuição exclusiva em Portugal da marca ASS
02
Apoio técnico na seleção dos componentes adequados
03
Desenvolvimento e construção de mãos presas customizadas
04
Assistência técnica pós-venda
Opções disponíveis
Tipos de componentes EOAT disponíveis
A gama ASS reúne mais de 2.000 componentes modulares para construir ou adaptar mãos presas de robô. As opções diferenciam-se pela função que desempenham na ferramenta e pelos requisitos de cada aplicação.
Marcas representadas
Precisa de ajuda a selecionar os componentes?
A Europneumaq ajuda a identificar os componentes adequados e a verificar a compatibilidade da configuração com a peça, a mão presa e o robô.
Componentes EOAT
Como funcionam os componentes EOAT numa mão presa
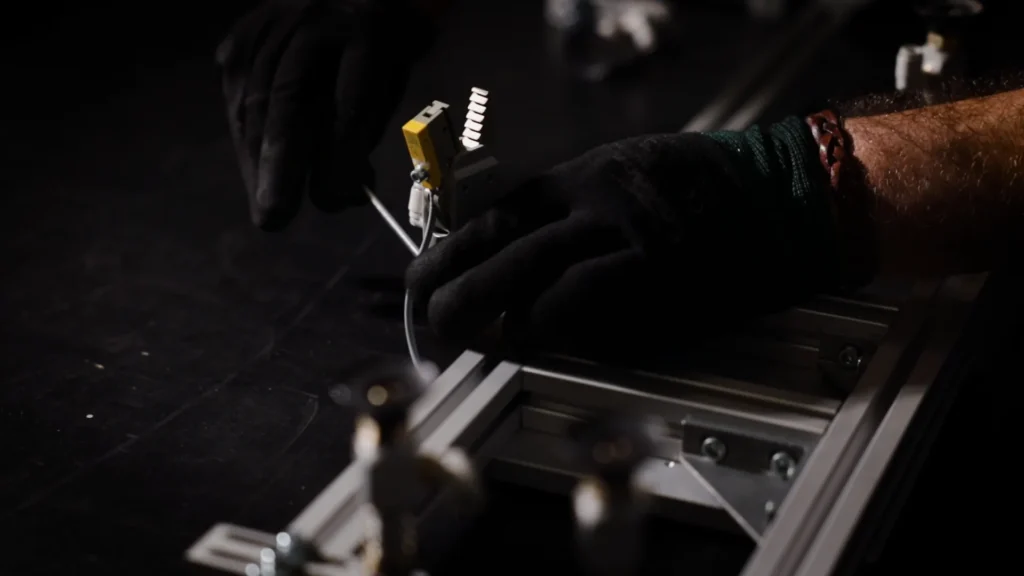
Os componentes EOAT formam um sistema modular para construir a ferramenta instalada na extremidade do robô. A estrutura suporta e posiciona os elementos que executam as diferentes funções sobre a peça.
Os componentes trabalham em conjunto como uma única ferramenta: os elementos mecânicos definem o contacto e o movimento, enquanto os sistemas de acionamento e controlo permitem executar e monitorizar as funções necessárias. A modularidade permite combinar diferentes funções na mesma mão presa.
Que problemas resolve
Que desafios ajudam os componentes EOAT a resolver
Os componentes modulares permitem configurar a mão presa para requisitos específicos da peça, do robô e do processo.
01
Peças difíceis de agarrar
Geometrias, materiais ou superfícies que exigem pontos de contacto e formas de preensão adaptados.
02
Espaço ou carga útil limitados
Aplicações onde o volume e o peso da mão presa condicionam o acesso à peça ou a capacidade do robô.
03
Mudanças frequentes de ferramenta
Processos que exigem substituir o EOAT rapidamente e reduzir o tempo de paragem.
04
Adaptação de mãos presas existentes
Alterações no produto ou processo que obrigam a reposicionar ou integrar componentes.
05
Funções além da preensão
Operações que também exigem inserir, retirar, transferir ou cortar peças durante o processo.
06
Configurações específicas da peça
Aplicações que exigem combinar componentes standard com elementos de contacto adaptados.
Aplicações
Onde podem ser aplicados os componentes EOAT
01
Injeção de plásticos e transformação
Retirada de peças do molde, inserção de componentes e separação ou corte de gitos.
02
Automóvel, componentes e mobilidade elétrica
Manipulação e montagem de componentes com diferentes geometrias, dimensões e materiais.
03
Construção, elétrico e equipamentos sanitários
Manipulação e posicionamento de componentes com diferentes dimensões, geometrias e materiais.
04
Tecnologia médica e componentes de precisão
Manipulação e montagem de componentes com preensão adaptada à geometria e aos requisitos da peça.
Perguntas frequentes
Perguntas frequentes sobre componentes EOAT
Que informação é necessária para selecionar os componentes EOAT?
É importante conhecer a peça a manipular, incluindo geometria, material e peso, e perceber como deve ser agarrada. O espaço disponível, o robô utilizado e as funções necessárias na mão presa também condicionam a seleção. A Europneumaq pode ajudar a definir a configuração e os componentes adequados.
É possível combinar componentes ASS de diferentes séries?
Sim, desde que as interfaces sejam compatíveis. A ASS disponibiliza componentes em diferentes séries dimensionais e elementos de ligação que permitem combinar diferentes tamanhos e configurações na mesma mão presa.
Quando faz sentido usar preensão mecânica ou vácuo?
A preensão mecânica faz sentido quando a peça precisa de ser agarrada ou centrada por contacto. O vácuo é adequado quando a superfície permite criar uma preensão segura através de ventosas. A escolha depende da geometria, material, peso e forma de manipulação da peça.
Os componentes ASS podem ser usados para adaptar uma mão presa existente?
Sim. A estrutura modular permite acrescentar, substituir ou reposicionar componentes, desde que sejam compatíveis com a ferramenta existente e com os requisitos da aplicação.
Um sistema de acoplamento é compatível com qualquer robô?
Não. É necessário verificar a interface com o robô, o peso da mão presa, a capacidade do sistema de acoplamento e as ligações pneumáticas, de vácuo ou elétricas necessárias.
A Europneumaq também desenvolve mãos presas customizadas?
Sim. Quando a aplicação exige uma ferramenta completa desenvolvida para a peça e para o processo, a Europneumaq desenvolve e constrói mãos presas customizadas, integrando os componentes necessários na configuração adequada.
Também pode ser relevante
Mãos presas customizadas
A Europneumaq desenvolve e constrói mãos presas customizadas quando a aplicação exige uma ferramenta completa adaptada à peça e ao processo.
Pneumática SMC
Componentes pneumáticos e de vácuo para alimentar e controlar funções da mão presa, incluindo válvulas, racores, tubagem e geração de vácuo.
Porque trabalhar com a Europneumaq
01
25 anos de experiência industrial
Conhecimento acumulado em pneumática, automação e equipamentos industriais.
02
Equipa técnica interna
Apoio especializado na análise e seleção do equipamento adequado.
03
Assistência pós-venda
Apoio após o fornecimento do equipamento.
04
Acesso a marcas especializadas
Seleção de equipamentos de acordo com os requisitos da aplicação.
Falar com um especialista
Precisa de componentes para construir ou adaptar uma mão presa?
Fale com a equipa da Europneumaq para identificar os componentes adequados à aplicação.