Robôs móveis
Robôs móveis AMR com garfos para transporte e elevação de paletes
Automatize a recolha, o transporte e a entrega de paletes entre armazém, produção e expedição.
Garfos
Apoio desde a análise da operação até à implementação
01
Integração de robótica móvel
02
Seleção do equipamento adequado
03
Implementação na operação
04
Formação, manutenção e apoio técnico
Garfos
Como funcionam os robôs móveis AMR com garfos
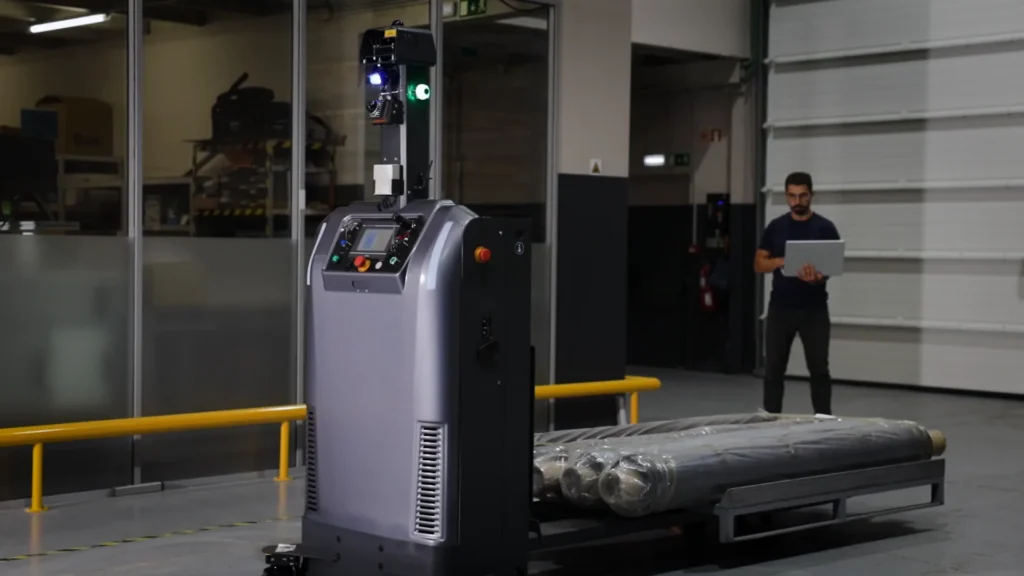
Os robôs móveis AMR com garfos automatizam o transporte interno de cargas paletizadas, desde a recolha até à entrega no ponto definido.
Existem diferentes configurações consoante a carga, a altura de elevação, o tipo de estante e o espaço disponível para manobra.
01
Porta-paletes autónomo
O porta-paletes autónomo recolhe e entrega paletes ao nível do solo, elevando-as apenas o necessário para o transporte. É indicado para movimentos regulares entre receção, armazém, produção, preparação e expedição, quando a operação não exige armazenamento em altura.
02
Stacker autónomo
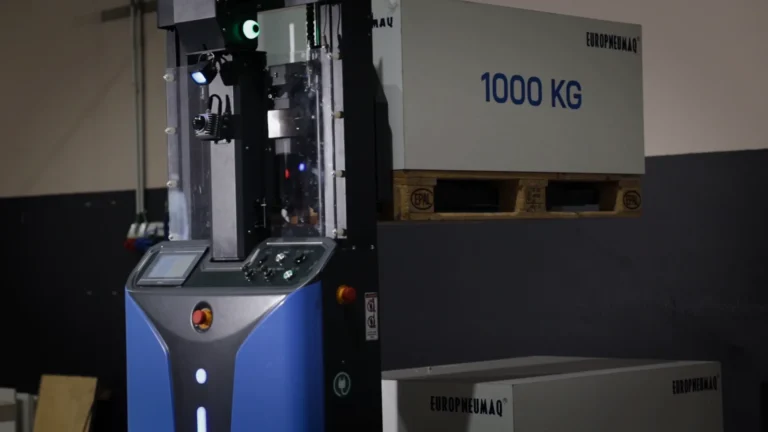
O stacker autónomo combina o transporte de paletes com elevação através de um mastro. Pode recolher e entregar cargas em apoios elevados, zonas de espera intermédia e diferentes níveis de estante, permitindo automatizar o transporte horizontal e o armazenamento em altura.
03
Empilhador contrabalançado autónomo
O empilhador contrabalançado autónomo equilibra a carga com um contrapeso traseiro, deixando os garfos livres à frente, sem pernas de apoio sob a palete. Esta configuração permite transportar e armazenar em altura diferentes tipos de paletes, contentores e outras cargas compatíveis, com acesso a vários tipos de estante.
04
Empilhador retrátil autónomo (Reach truck)
O empilhador retrátil autónomo utiliza um mecanismo retrátil para aproximar os garfos da carga durante a recolha e entrega de paletes. Esta configuração permite trabalhar junto das estantes sem avançar todo o chassis, facilitando a operação em corredores mais estreitos e a armazenagem em altura.
Que problemas resolve
Que desafios ajudam a resolver os robôs móveis com garfos
Estes robôs respondem a necessidades de transporte, abastecimento e armazenagem de paletes dentro da operação.
01
Transporte manual repetitivo
Movimentos frequentes de paletes ocupam operadores e empilhadores internos.
02
Abastecimento irregular de linhas
Atrasos no transporte podem provocar esperas e afetar a cadência produtiva.
03
Recolha tardia de produto acabado
Paletes podem acumular-se à espera de transporte para armazém ou expedição.
04
Falta de rastreabilidade dos movimentos
Com integração WMS/ERP, é possível registar missões e estados.
05
Armazenagem em altura
Colocar e retirar paletes em estantes exige tipologias adequadas à altura e ao layout.
06
Espaço limitado para manobra
Corredores estreitos podem exigir equipamentos compactos ou retráteis adequados.
Aplicações
Onde podem ser aplicados os robôs móveis com garfos
01
Logística, armazenagem e distribuição
Transporte de paletes entre receção, armazenagem, reposição, preparação e expedição.
02
Indústria automóvel e de componentes
Abastecimento de linhas e transporte de componentes paletizados e produto acabado.
03
Metalomecânica, máquinas e fabrico de moldes
Transporte de matérias-primas, peças e moldes entre armazém, produção e expedição.
04
Indústria alimentar e produção de bebidas
Transporte de matérias-primas embaladas, embalagens e produto acabado paletizado.
Portfolio
Casos de estudo
Perguntas frequentes
Perguntas frequentes
Qual é a diferença entre porta-paletes, stacker, empilhador contrabalançado e retrátil autónomo?
O porta-paletes recolhe e entrega paletes ao nível do solo. O stacker acrescenta elevação através de um mastro. O contrabalançado deixa os garfos livres à frente e pode trabalhar com diferentes tipos de paletes e estantes. O empilhador retrátil autónomo utiliza um mecanismo retrátil para operar junto das estantes, sobretudo em corredores mais estreitos e armazenagem em altura.
É possível utilizar as paletes e estantes existentes?
Pode ser possível. A equipa técnica verifica a compatibilidade das paletes, estantes, alturas e pontos de recolha e entrega, identificando eventuais adaptações necessárias.
Como se escolhe o tipo de robô móvel com garfos?
A escolha depende da carga, da palete, da altura de elevação, dos pontos de recolha e entrega, dos corredores, do pavimento e da cadência da operação. A EMR compara estes fatores e seleciona a tipologia adequada.
Como deteta obstáculos no percurso?
O robô utiliza scanners laser ou LiDAR e, consoante o modelo, sensores ou câmaras 3D adicionais. A configuração dos sensores deve ter em conta obstáculos baixos, elevados ou suspensos existentes na área de circulação.
Como é feita a carga da bateria?
Muitos equipamentos permitem carregamento automático. O robô pode dirigir-se à estação de carga quando o nível da bateria o exige, de acordo com a configuração e com as missões em curso.
Pode circular em zonas partilhadas com pessoas e empilhadores?
É possível em muitas operações, dependendo do equipamento, do layout e das condições de circulação. Estes fatores são avaliados durante a análise inicial da operação para confirmar se a circulação partilhada com pessoas e outros veículos é adequada.
Porque trabalhar com a Europneumaq Mobile Robotics
01
25 anos de experiência industrial da Europneumaq
Conhecimento da realidade das fábricas e dos fluxos de materiais.
02
Equipa técnica interna
Acompanhamento por especialistas em robótica.
03
Experiência em integração de robótica móvel
Projetos definidos a partir da operação real.
04
Acompanhamento completo
Da análise inicial à instalação, formação e manutenção.
Falar com um especialista
Não sabe qual a tipologia adequada à sua operação?
Analisamos as paletes, alturas, corredores, pontos de recolha e entrega e cadência para identificar a configuração mais adequada.